
Greifer im 3D-Druck: Greiferfinger und Endeffektoren für Roboter aus SLS-Nylon
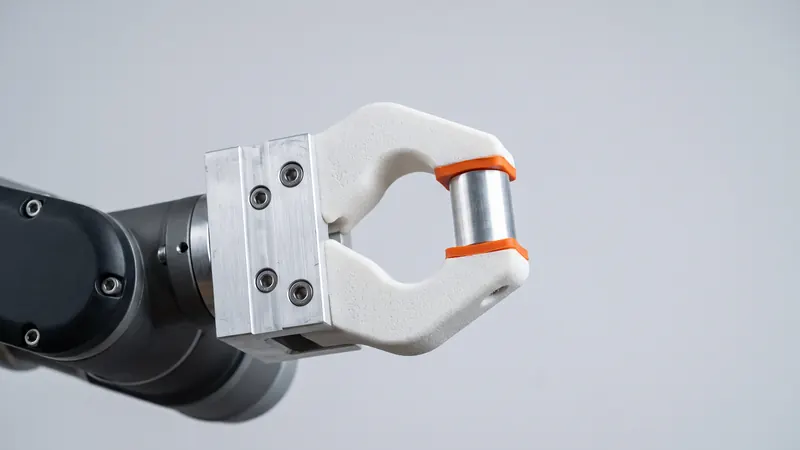
Robotergreifer haben meist Standardbacken, und die teilespezifischen Finger werden für jede Anwendung eigens gefertigt. Der SLS 3D-Druck in PA 12 passt ideal zu solchen Fingern, Aufnahmen und Adaptern: Sie sind leicht, zäh, genau an das gegriffene Teil angepasst und schnell geändert, wenn sich das Produkt ändert. Dieser Leitfaden zeigt, was sich drucken lässt, wie Greiferfinger zuverlässig greifen, wie sie montiert werden und wo die Grenzen liegen.
Was Sie für eine Roboterzelle drucken sollten
| Teil | Zweck | Warum SLS geeignet ist |
|---|---|---|
| Greiferfinger und -backen | Ein spezifisches Teil am Standardgreifer halten | An das Teil angepasst; leicht; schnell zu wechseln |
| Aufnahmen und Teilehalter | Teile an Pick-and-Place-Positionen positionieren | Präzise Taschen, keine Stützstrukturmarkierungen, viele Varianten pro Druckauftrag |
| Adapterplatten und Halterungen | Greifer, Sensoren und Kameras montieren | Integrierte Kabelführung und Befestigungsmerkmale |
| Vakuumgreifer-Körper | Saugnäpfe und Kanäle tragen | Interne Kanäle ohne Stützstrukturen (siehe Luftdichtigkeit unten) |
| Nachgiebige Finger | Anpassung an unterschiedliche Formen | Flexible PA 12-Strukturen aus einem Stück |
| Kabel- und Schlauchführungen | Leitungen von beweglichen Teilen fernhalten | Clips und Ketten, die in einem Stück gedruckt werden können |
Vorrichtungen und Schablonen für dieselbe Zelle folgen der gleichen Logik; siehe Bohrschablonen, Vorrichtungen und Halterungen.
Vorteile gegenüber gefrästen Fingern
- Geringes Gewicht. EOS gibt für PA 2200 eine Dichte von 0,93 g/cm³ an. Leichtere Finger bedeuten weniger Masse am Ende des Arms, wodurch mehr von der Traglast des Roboters für das Teil selbst übrig bleibt.
- Formen, die dem Teil folgen. Ein Finger kann als Negativ des zu haltenden Teils modelliert werden, mit gekrümmten Kontaktflächen, Hinterschneidungen und Taschen, die schwer zu fräsen wären.
- Integrierte Merkmale. Kabelkanäle, Sensorhalterungen, Erleichterungstaschen und Rippen entstehen im selben Druck.
- Schnelle Änderungen. Wenn sich das Produkt ändert, ändert sich der Finger mit ihm: CAD bearbeiten, hochladen, bestellen. Ersatzsets kosten nicht mehr als die ersten.
- Schonend für Teile. Nylon ist weicher als Stahl oder Aluminium, was bei lackierten, polierten oder empfindlichen Oberflächen hilft.
Konstruktion von Fingern, die zuverlässig greifen
- Positionieren, dann klemmen. Lassen Sie das Teil zuerst in einer V-Form, einer Tasche oder an Stiften anliegen und nutzen Sie die Klemmkraft nur, um es zu halten. Ein positioniertes Teil benötigt keine hohe Kraft.
- Spielraum lassen. Verwenden Sie unsere Designrichtlinie von ±0,3 % (mindestens ±0,3 mm) und fügen Sie Spielraum um das Teil hinzu; siehe SLS-Toleranzen und Spielräume.
- Den Eingang anfasen. Einführfasen führen das Teil in den Finger, wenn die Positionen leicht variieren.
- Mit Rippen versteifen. Lange Finger biegen sich unter Last. Rippen und ein breiterer Querschnitt nahe der Basis sind effektiver als massive Blöcke; halten Sie die Wände gleichmäßig, etwa 1,5 bis 3 mm, und höhlen Sie dicke Abschnitte aus.
- Innere Ecken abrunden. Die Basis eines Fingers trägt die höchste Spannung; Verrundungen verhindern Risse.
- Die Schichtebene beachten. PA 2200 ist innerhalb der Schichtebene am stärksten (EOS: 48 MPa und 18 % Bruchdehnung, verglichen mit 42 MPa und 4 % quer zu den Schichten). Im Kalkulator können Sie die Schichtebene pro Teil auswählen, sodass sich der Finger innerhalb der Schichten biegt.
Montage der Finger
- Schrauben durch den Finger in die Greiferbacke, mit Unterlegscheiben, um die Klemmkraft auf das Nylon zu verteilen.
- Gewindeeinsätze, wo Schrauben in das gedruckte Teil gehen und oft entfernt werden; siehe Gewinde und Schmelz-Gewindeeinsätze in SLS PA 12.
- Passstifte in geriebenen Löchern, damit der Finger bei jedem Austausch in derselben Position sitzt. Konstruieren Sie die Löcher auf Nennmaß und reiben Sie sie auf die exakte Passung auf.
- Flache Kontaktflächen an der Backenschnittstelle, sodass die Klemmkraft von der Fläche und nicht nur von den Schrauben getragen wird.
Vakuum- und Luftkanäle
SLS kann interne Kanäle drucken, die Saugnäpfe mit einem Anschluss verbinden, ganz ohne Stützstrukturen. Zwei Punkte erfordern Aufmerksamkeit. Erstens muss das Pulver jeden Kanal verlassen können, daher benötigt jeder Kanal Öffnungen, und lange, schmale Kanäle sind schwer zu reinigen. Zweitens ist gesintertes PA 12 leicht porös und nicht automatisch luftdicht: Dünne Wände können undicht sein. Verwenden Sie großzügige Wände um Kanäle herum, testen Sie das Vakuum am ersten Teil und versiegeln oder beschichten Sie Oberflächen bei Bedarf. Wir bieten keine Versiegelungsbehandlung an; siehe wasserdichte SLS-Teile.
Polster und nachgiebige Finger
Wir drucken nur PA 12, daher werden weiche Kontaktflächen nachträglich hinzugefügt: Gummipolster, die in eine Tasche geklebt oder in eine in den Finger konstruierte Nut geklemmt werden. Eine weitere Option ist ein Finger, der sich durch Biegung anpasst, wie z. B. eine Fin-Ray-Struktur, die sich um runde oder unregelmäßige Teile wickelt. Diese folgen den Regeln für Biegeelemente; siehe 3D-gedruckte Federn und nachgiebige Mechanismen.
Farbe und Identifikation
Jedes Teil wird glasperlengestrahlt und poliert. Das Färben hilft, Fingersets auf einen Blick zu unterscheiden, zum Beispiel eine Farbe pro Produktvariante. Schwarz und Orange sind auf Lager; die anderen 59 Farben verlängern die Lieferzeit um etwa einen Monat (20 Arbeitstage), bei gleichem Preis. Eine geprägte Teilenummer oder ein Revisionsbuchstabe auf jedem Finger hilft bei Ersatzsets; siehe Text und Logos auf SLS-Teilen.
Grenzen
- Hitze: EOS gibt für PA 2200 eine Wärmeformbeständigkeitstemperatur von 64 °C bei 1,80 MPa an; Finger, die heiße Teile handhaben, müssen überprüft werden. Siehe PA 12 Hitze-, Chemie- und UV-Beständigkeit.
- Hohe Klemmkräfte und schwere Teile: Überprüfen Sie die Belastung oder verwenden Sie Metall für belastete Bereiche.
- Verschleiß: Finger, die an abrasiven Teilen reiben, verschleißen; planen Sie Ersatzsets ein.
- Sicherheit: Die Sicherheit einer Roboterzelle liegt in der Verantwortung desjenigen, der sie integriert und betreibt. Wir zertifizieren keine Teile für Sicherheitsfunktionen.
Benötigen Sie die Konstruktion eines kompletten Greifers oder End-of-Arm-Tools? Die Ingenieure von prototype.builders können es mit Ihnen entwickeln.
Häufig gestellte Fragen
Warum Roboter-Greiferfinger 3D-drucken?
Greiferfinger sind spezifisch für jedes Teil und ändern sich oft mit dem Produkt. SLS druckt sie aus robustem PA 12 direkt aus dem CAD, an das Teil angepasst, leicht und ohne spanende Bearbeitung, sodass ein neuer oder verbesserter Finger nur einen Upload entfernt ist.
Ist PA 12 stark genug für Greiferfinger?
Für die meisten Handhabungsaufgaben mit leichten bis mittleren Lasten, ja. EOS gibt für PA 2200 eine Zugfestigkeit von 48 MPa und eine Dichte von 0,93 g/cm³ an. Bei schweren Teilen, heißen Teilen oder Fingern unter hohen Klemmkräften überprüfen Sie die Belastung oder verwenden Sie Metall für die belasteten Bereiche.
Wie montiere ich gedruckte Finger an einem Greifer?
Verwenden Sie das Montagemuster des Greifers mit Durchgangsbohrungen für Schrauben, wärmeeingebetteten oder eingepressten Gewindeeinsätzen für wiederholte Montage und geriebenen Löchern für Passstifte. Verteilen Sie die Klemmkraft mit Unterlegscheiben oder einer flachen Kontaktfläche.
Können Vakuumkanäle in das Teil gedruckt werden?
Interne Kanäle können ohne Stützstrukturen gedruckt werden, aber gesintertes PA 12 ist leicht porös und nicht automatisch luftdicht. Halten Sie die Wände großzügig, testen Sie das Vakuum und versiegeln Sie die Oberflächen bei Bedarf. Kanäle benötigen Öffnungen, damit das Pulver entfernt werden kann.
Können Sie weiche Greiferpads drucken?
Wir drucken nur PA 12. Weiche Kontaktflächen werden normalerweise durch Aufkleben oder Klemmen von Gummipads auf den gedruckten Finger oder durch die Konstruktion flexibler PA 12-Strukturen wie Fin-Ray-Finger hergestellt.
Erhalten Sie einen Sofortpreis
Laden Sie STEP oder STL Dateien in den Kalkulator hoch und sehen Sie den Preis Ihrer Teile in Sekundenschnelle: weißes Nylon PA 12, inklusive Strahlen und Polieren, optionales Färben in 61 Farben, drei Liefergeschwindigkeiten. Von dort aus senden Sie die Bestellvorschau zur Bestätigung ab.
Ein anderes Material, ein NDA oder eine Großserie? Schreiben Sie uns. Für Designhilfe und Prototypenentwicklung siehe prototype.builders.
Erhalten Sie einen Sofortpreis