
3D-printade robotgripdon: Anpassade fingrar och verktyg för robotarmar i PA 12
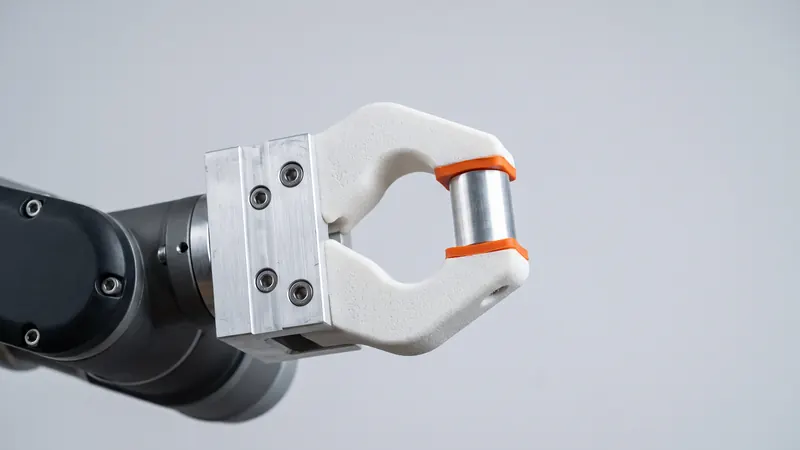
Robotgripdon levereras vanligtvis med standardbackar, och de delspecifika fingrarna tillverkas separat för varje applikation. SLS 3D-printing i PA 12 passar naturligt för dessa fingrar, fixturer och adaptrar: de är lätta, tåliga, formade exakt efter delen de håller och snabba att byta när produkten ändras. Den här guiden tar upp vad man ska skriva ut, hur man designar fingrar som griper tillförlitligt, hur man monterar dem och var gränserna går.
Vad man kan skriva ut för en robotcell
| Detalj | Syfte | Varför SLS passar |
|---|---|---|
| Gripfingrar och backar | Hålla en specifik del på standardgripdonet | Formade efter delen; lätta; snabba att byta |
| Fixturer och delhållare | Positionera delar vid plock- och placeringspositioner | Exakta fickor, inga stödmärken, många varianter per utskriftsjobb |
| Adapterplattor och fästen | Montera gripdon, sensorer och kameror | Integrerad kabeldragning och monteringsfunktioner |
| Vakuumgripkroppar | Bära sugkoppar och kanaler | Inre kanaler utan stöd (se lufttäthet nedan) |
| Eftergivliga fingrar | Anpassa sig till varierande former | Flexibla PA 12-strukturer i ett stycke |
| Kabel- och slangstyrningar | Hålla ledningar borta från rörliga delar | Klämmor och kedjor som kan skrivas ut på plats |
Fixturer och jiggar för samma cell följer samma logik; se borrmallar, jiggar och fixturer.
Fördelar jämfört med bearbetade fingrar
- Låg vikt. EOS anger en densitet på 0.93 g/cm³ för PA 2200. Lättare fingrar innebär mindre massa i slutet av armen, vilket lämnar mer av robotens nyttolast för själva delen.
- Former som följer delen. Ett finger kan modelleras som negativet av delen det håller, med böjda kontaktytor, underskärningar och fickor som skulle vara svåra att bearbeta.
- Integrerade funktioner. Kabelkanaler, sensorfästen, lättningsfickor och ribbor kommer i samma utskrift.
- Snabba byten. När produkten ändras, ändras fingret med den: redigera CAD, ladda upp, beställ. Reservuppsättningar kostar inte mer än de första.
- Skonsamt mot delar. Nylon är mjukare än stål eller aluminium, vilket hjälper vid målade, polerade eller känsliga ytor.
Designa fingrar som griper tillförlitligt
- Positionera, sedan klämma. Låt delen lägga sig i en V-form, en ficka eller mot stift först, och använd klämkraften endast för att hålla den. En del som är positionerad behöver ingen hög kraft.
- Lämna spelrum. Använd vår designriktlinje på ±0.3 % (minst ±0.3 mm) och lägg till spelrum runt delen; se SLS-toleranser och spelrum.
- Fasa ingången. Införingsfasningar styr in delen i fingret när positionerna varierar något.
- Förstyva med ribbor. Långa fingrar böjs under belastning. Ribbor och ett bredare tvärsnitt nära roten är mer effektiva än solida block; håll väggarna jämna, cirka 1.5 till 3 mm, och gör tjocka sektioner ihåliga.
- Runda inre hörn. Roten på ett finger bär den högsta spänningen; avrundningar förhindrar sprickor.
- Tänk på lagerplanet. PA 2200 är starkast inom lagerplanet (EOS: 48 MPa och 18 % brottöjning, jämfört med 42 MPa och 4 % tvärs över lagren). I kalkylatorn kan du välja lagerplan per del, så att fingret böjs inom lagren.
Montering av fingrarna
- Skruvar genom fingret in i gripbacken, med brickor för att sprida klämbelastningen på nylonet.
- Gänginsatser där skruvar går in i den utskrivna delen och tas bort ofta; se gängor och värmemonterade insatser i SLS PA 12.
- Styrstift i brotschade hål, så att fingret sitter i samma position varje gång det byts ut. Designa hålen till nominell storlek och brotscha dem till exakt passform.
- Platta kontaktytor på backens gränssnitt, så att klämkraften bärs av ytan och inte enbart av skruvarna.
Vakuum- och luftkanaler
SLS kan skriva ut inre kanaler som ansluter sugkoppar till en port, utan några stöd. Två punkter kräver uppmärksamhet. För det första måste pulvret kunna lämna varje kanal, så varje kanal behöver öppningar, och långa, smala kanaler är svåra att rengöra. För det andra är sintrad PA 12 något porös och inte automatiskt lufttät: tunna väggar kan läcka. Använd generösa väggar runt kanaler, testa vakuumet på den första delen och täta eller belägg ytor vid behov. Vi erbjuder ingen tätningsbehandling; se vattentäta SLS-delar.
Kuddar och eftergivliga fingrar
Vi skriver endast ut PA 12, så mjuka kontaktytor läggs till i efterhand: gummikuddar som limmas i en ficka eller kläms fast i ett spår designat i fingret. Ett annat alternativ är ett finger som anpassar sig genom att böjas, till exempel en fin-ray-struktur som omsluter runda eller oregelbundna delar. Dessa följer reglerna för böjliga element; se 3D-printade fjädrar och eftergivliga mekanismer.
Färg och identifiering
Varje del är glasblästrad och polerad. Färgning hjälper till att skilja fingeruppsättningar åt vid en första anblick, till exempel en färg per produktvariant. Svart och orange finns i lager; de övriga 59 färgerna lägger till ungefär en månad (20 arbetsdagar) på leveranstiden, till samma pris. Ett präglat artikelnummer eller en revisionsbokstav på varje finger underlättar med reservuppsättningar; se text och logotyper på SLS-delar.
Begränsningar
- Värme: EOS anger en värmedeflektionstemperatur på 64 °C vid 1,80 MPa för PA 2200; fingrar som hanterar varma delar behöver kontrolleras. Se PA 12 värme-, kemikalie- och UV-beständighet.
- Höga klämkrafter och tunga delar: kontrollera belastningen eller använd metall för belastade sektioner.
- Slitage: fingrar som glider mot slipande delar slits; planera för reservuppsättningar.
- Säkerhet: säkerheten i en robotcell är ansvaret för den som integrerar och driver den. Vi certifierar inte delar för säkerhetsfunktioner.
Behöver du få ett komplett gripdon eller ett verktyg för robotarmar designat? Ingenjörerna på prototype.builders kan utveckla det tillsammans med dig.
Vanliga frågor
Varför 3D-printa robotgripfingrar?
Gripfingrar är specifika för varje del och ändras ofta med produkten. SLS printar dem i tålig PA 12 direkt från CAD, formade efter delen, lätta och utan bearbetning, så ett nytt eller förbättrat finger är bara en uppladdning bort.
Är PA 12 tillräckligt starkt för gripfingrar?
För de flesta hanteringsuppgifter med lätta till måttliga belastningar, ja. EOS anger för PA 2200 en draghållfasthet på 48 MPa och en densitet på 0,93 g/cm³. För tunga delar, varma delar eller fingrar under höga klämkrafter, kontrollera belastningen eller använd metall för de belastade sektionerna.
Hur monterar jag printade fingrar på ett gripdon?
Använd gripdonets monteringsmönster med genomgående hål för skruvar, värme- eller pressmonterade gänginsatser för upprepad montering, och brotschade hål för styrstift. Fördela klämkraften med brickor eller en plan kontaktyta.
Kan vakuumkanaler printas in i delen?
Inre kanaler kan printas utan stöd, men sintrad PA 12 är något porös och inte automatiskt lufttät. Håll väggarna generösa, testa vakuumet och täta ytorna vid behov. Kanaler behöver öppningar så att pulvret kan avlägsnas.
Kan ni printa mjuka gripplattor?
Vi printar endast PA 12. Mjuka kontaktytor görs vanligtvis genom att limma eller klämma fast gummiplattor på det printade fingret, eller genom att designa flexibla PA 12-strukturer som fin-ray-fingrar.
Få ett direktpris
Ladda upp STEP- eller STL-filer till kalkylatorn och se priset på dina delar på några sekunder: vit Nylon PA 12, blästring och polering ingår, valfri färgning i 61 färger, tre leveranshastigheter. Därifrån skickar du orderförhandsgranskningen för bekräftelse.
Ett annat material, ett sekretessavtal (NDA) eller en stor serie? Skriv till oss. För designhjälp och prototyputveckling, se prototype.builders.
Få ett direktpris